



-

【Physical AI特集】第2回:産業実装におけるPhysical AIの現在地〜期待される3つの実用ドメイン〜
はじめに:概念実証(PoC)から実稼働ラインへの要求要件 第1回では、Physical AIの定義とそれを構成する技術要素について整理しました。AIが「身体」を持ち、物理世界と相互作用することで獲得される知能は、社会的にも大きなパラダイムシフトをもたらす... -
【Physical AI特集】第1回:Physical AIの定義とアプローチ
はじめに:Physical AIのよくある誤解 近年、AI技術の発展は目覚ましく、大規模言語モデル(LLM)がデジタル空間のあらゆる業務を効率化しつつあります。その次なるフロンティアとして、世界中の投資家や技術者から熱い視線を浴びているのが「Physical AI... -
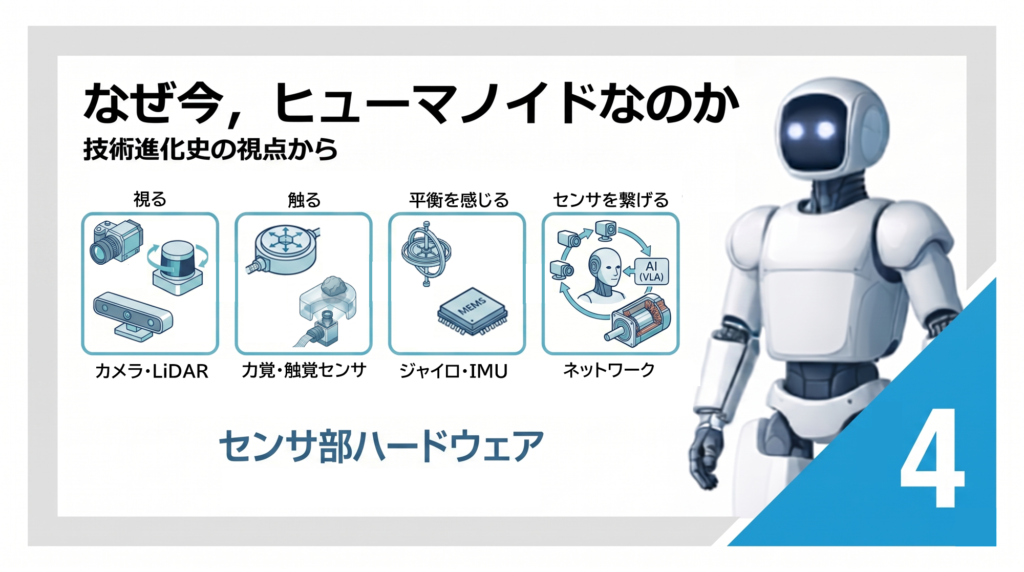
なぜ今,ヒューマノイドなのか ― 技術進化史の視点から|第4回:センサ部ハードウェア
導入:コスト構造の変化がもたらした転換点 1970年代の早稲田大学における「WABOT-1」の誕生以来、ヒューマノイドの開発は半世紀以上の歴史を歩んできました。初期のヒューマノイドは、人間のような双方向の対話や2足歩行を試みたものの、当時のセンサ技術... -
なぜ今,ヒューマノイドなのか ― 技術進化史の視点から|第3回:駆動部ハードウェア
序論:物理的身体性の復権 ヒューマノイドの議論は、どうしてもAI(認知・計画)の進歩に目が行きがちです。しかし実環境で役に立つロボットを作る上で、同じくらい重要なのが「身体」、つまり駆動系(アクチュエータ)です。本連載の第三回ではこのアクチ... -
なぜ今,ヒューマノイドなのか ― 技術進化史の視点から|第2回:マニピュレーション
導入 第一回の記事ではヒューマノイドが「移動する」技術をテーマとしました。続く第二回で取り扱うのは、「操る(マニピュレーション)」技術です。これはヒューマノイドの実用性を高めるために最も重要で、同時に現在でも困難な課題です。 長年、ロボッ... -
なぜ今,ヒューマノイドなのか ― 技術進化史の視点から|第1回:下半身制御
導入 なぜ,多くの企業が短期間でヒューマノイドを作れるようになったのか ここ数年で、ヒューマノイド開発は「一部の研究機関や大企業だけが挑む領域」から、「複数のスタートアップが並走し、短期間で試作機を出す領域」へと様相を変えました。では、な...
1