はじめに:過熱する期待と残る課題
LLMをはじめとする生成AIの広がりとともに、Physical AIやヒューマノイドへの注目が急速に高まっています。「数年後にはヒューマノイドがすべての現場作業を代替する」といった極端な意見も見られますが、実際の産業現場に導入するためには、現実的な技術の状況を見極める必要があります。
画面の中で完結するソフトウェアと異なり、Physical AIが扱わなければならないのは「摩擦・重力・個体差・予期せぬノイズ」が存在する現実の物理世界です。画面上のプログラムであれば修正してやり直せますが、物理世界での誤動作は、製品の破損、生産ラインの停止、作業員の怪我といった具体的な損害につながります。
今回は、Physical AIの可能性(光)を踏まえつつ、社会実装を阻んでいる技術的・構造的な課題(影)を整理します。
光(可能性):Physical AIが期待される理由
Physical AIに注目が集まる最大の背景は、先進国を中心とした深刻な「現場の労働力不足」です。製造、物流、インフラ点検、建設などの分野では、熟練作業員の引退や若手不足が進んでおり、従来の産業用ロボットだけでは対応できない作業に影響が出始めています。
前回記事の内容と重複しますが、Physical AIが期待されている主なポイントは以下の3点です。
- 作業の汎用化: AIモデルによって制御することで、単一の作業しかできない従来の機械とは異なり、プログラムの更新によって複数の作業に対応できる可能性を持ちます。
- 非定型作業への対応: 不定形な物体の取り扱いや、毎回配置が異なる部品の組み立てなど、これまでの自動化機器が苦手としていたタスクに対応できます。
- 危険環境の無人化: 高所、暗所、プラントの危険地帯など、人間にとってリスクが高い環境での作業を代替できます。
以前からこのような需要はありましたが、Physical AIの登場により、これらの需要に応えられる可能性への期待が大きく高まりました。これらの課題解決の可能性を探るべく、第二回の記事で紹介したような産業領域では実証実験が進められています。
影(技術的課題):実装を阻む3つの壁
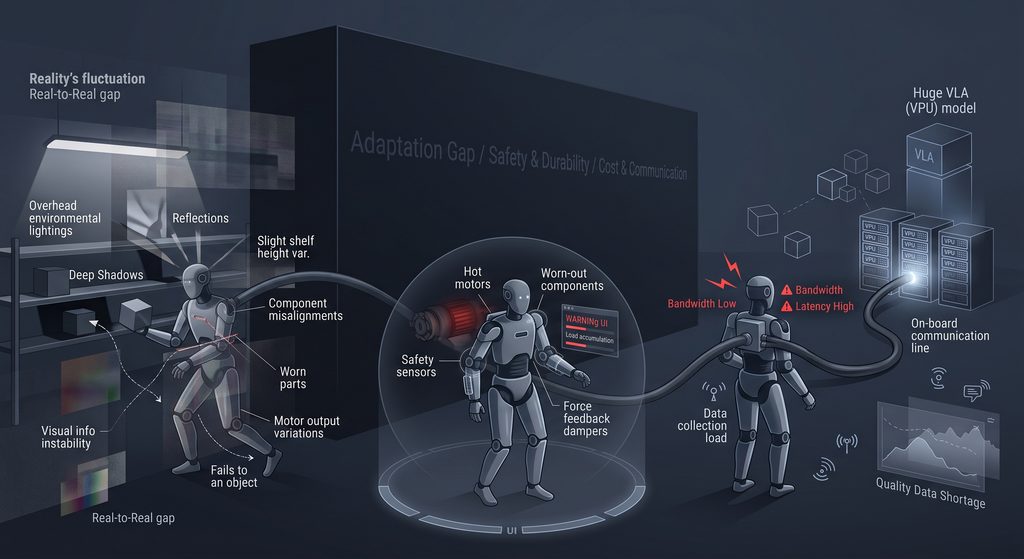
一方で、実際の現場に導入するまでには、いくつかの技術的・構造的な壁が存在します。
現実環境への適応の壁
近年のPhysical AIの学習では、扱う動作の種類によって主流の方法が異なります。物をつかむ、運ぶ、組み立てるといったタスクレベルのマニピュレーション(物体操作)では、人間がロボットを遠隔操作(テレオペレーション)して実機で収集したデータを用いる、模倣学習と呼ばれる方法が主流です。一方、歩行やバランス維持といった全身の制御では、シミュレーション環境での強化学習で獲得した方策を実機に移す方法(Sim-to-Real)が主流で、人間のモーションキャプチャデータを参照動作として用いる手法も広がっています。実際のヒューマノイドでは、テレオペレーションのデータから学習した上位の方策が、強化学習やモデルベース制御による下位の全身制御器の上で動く、という組み合わせも見られます。
こうした手法の進歩により、現実でのロボットの動作性能は大きく向上しました。ただ、それでも現実世界で安定してタスクをこなすには壁があります。主な要因は以下の通りです。
- テレオペレーションのデータは熟練した操作者と実機を必要とし、量産するのが難しい
- 現場ごとに異なる条件に対応できる、汎用性の高いデータセットを作りにくい
- シミュレーションでは、摩擦や接触、柔らかい物体の振る舞いを現実と同じ精度で再現しきれない(Sim-to-Realギャップ)
- モーターの微妙なガタつきや、連続駆動による発熱・出力の変化が学習・推論を不安定にする
こうした要素が積み重なることで、ロボットは「ある環境ではうまく動くが、別の環境では破綻する」という現象を引き起こします。産業現場で求められるタスク成功率や安定性の水準は高く、Physical AIが現場で完全に自律動作するためには、まだ多くの技術的課題が残されています。成功率や安定性の水準は高く、Physical AIが現場で完全に自律動作するためには、まだ多くの技術的課題が残されています。
安全性とハードウェアの耐久性・コスト
ロボットが人間と同じ空間で働く場合、安全確保が必須です。想定外の動作で人に接触した場合の事故を防ぐため、安全制御回路の二重化や、接触時の力を逃がす構造の導入が求められます。これらはロボットの重量や製造コストを押し上げる原因になります。
また、産業用途で重要なのは「耐久性」と「メンテナンス性」です。関節パーツやモーターが長時間の連続稼働に耐えられるか、摩耗したパーツを安価かつ容易に交換できるかといった点は、導入企業の採算性に直結します。
例として、最近のヒューマノイドがアクロバティックな運動ができるようになった大きな要因にQDDモーターの普及がありますが、その一方でQDDモーターは一般的な産業用ロボットのモーターと比べると高い発熱や連続稼働の課題があります。
開発・運用コストと通信の問題
VLA(Vision-Language-Action)モデルなどの大型AIモデルの開発には、大規模な計算資源が必要です。また、学習データの収集において、テキストデータ中心のLLMとは比較にならないほどの障壁があります。物理世界での画像やセンサーデータといった「高品質な動作データ」はテキストのようにインターネットからたやすく収集できるものではなく、集めるには多大なコストがかかります。特に作業の失敗を表すデータの収集は必要不可欠でありながら、数多く集めるのは困難です。
さらに、AIモデルをロボット本体(エッジ)でリアルタイムに処理しようとすると、高性能なGPUが必要になり、消費電力や本体価格が上がります。研究論文ではあまり言及されないものの、現場実装では無視できない課題です。かといってクラウド側で処理させようとすると、通信の遅延(タイムラグ)や通信遮断時の安全確保が課題となります。
現実的な捉え方:課題に対する業界のアプローチ
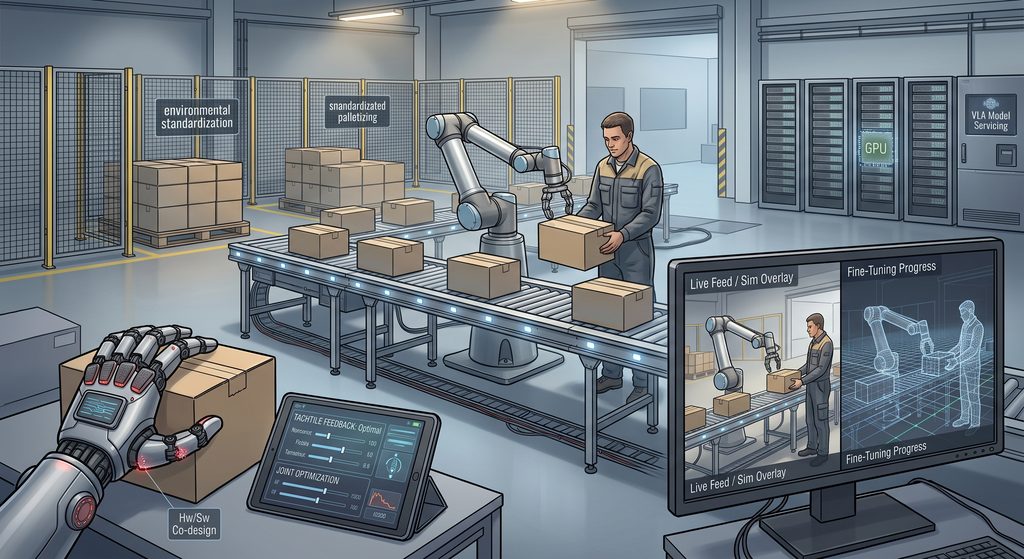
以上で述べた課題はPhysical AIを今すぐ実用化しようとする場合には大きな障壁となりますが、将来にわたって実用化が不可能というわけではありません。重要なのは「あらゆる環境で完璧に動く万能ロボット」をはじめから求めるのではなく、技術の制約を理解した上で現実的なシステムを組むことです。
現在、この業界で一般的になっているアプローチには以下のようなものがあります。
運用環境の標準化(制約条件の追加)
ロボット単体の能力に依存せず、現場側の工夫を組み合わせる設計思想です。 照明条件の安定化、搬送対象物の形状統一、人の立ち入りエリアの区分などを行うことで、認識・制御の難易度を下げます。 「処理の8割をロボットの自動化で担い、残り2割を環境整備や人間の補助で補う」設計は、産業用ロボット導入の定石であり、Physical AIでも引き続き不可欠な考え方です。 このアプローチは、先行する実証事例でも大なり小なり採用されており、現場適応性を高める現実的な手段として定着しつつあります。
ハードウェアとソフトウェアの協調設計(Co-design)
AI(ソフトウェア)の処理能力だけに頼るのではなく、適切な触覚センサーや扱いやすいハンド形状(ハードウェア)を組み合わせることで、認識や制御の難易度を下げる設計方法です。これにより、以下のような効果が期待できます。
- センサー統合による高精度フィードバック
- 機構設計による力制御の安定化
- ソフトウェア側の負荷軽減
ハードウェアが先にあって、それを動かすソフトウェアを後から作るのではなく、ハードウェアとソフトウェアの共進化により全体としての性能を高め、最大限の能力を引き出す思想です。
結論:社会実装へのロードマップ
Physical AIが産業現場に普及していくプロセスは、おおよそ次のように段階的に進むと考えられます。
- 条件が整った特定エリアでの導入(現在〜) 物流倉庫での箱の搬送や、工場内の決められた作業エリアなど、環境変化がある程度予測でき、自動化の費用対効果が高い領域での導入。この段階では、人間と活動エリアを分ける運用が現実的です。
- 作業範囲の拡大とエッジ処理の進化(中期) センサーの高性能化やAIモデルの軽量化に伴い、複数工程を横断する作業や、インフラ点検・危険エリアでの稼働へ適応範囲が拡大。この段階で、Physical AIの形態の多様性が最大になり、普及フェーズに向けた淘汰が始まるでしょう。
- 一般的な作業空間への普及(長期) ハードウェアの耐久性向上と低価格化が進み、既存の設備を改修することなく、人間と同じスペースを共有する形で多目的に稼働する段階。
Physical AIの実用化において重要なのは、過度な期待に流されず、現場の制約条件を冷静に捉えることです。
ここまでの全3回で、2026年現在のPhysical AIの定義や適用範囲、課題を解説しました。Physical AIはこれまでのロボットのあり方を大きく変えるゲームチェンジャーになりえますが、なんでもできる魔法のテクノロジーではありません。万能なロボットを一度に目指すのではなく、現在の技術水準で効果を出せる領域を見極め、運用面と技術面の両方からアプローチしていくことが、社会実装への最も確実な道筋と言えます。