はじめに:概念実証(PoC)から実稼働ラインへの要求要件
第1回では、Physical AIの定義とそれを構成する技術要素について整理しました。AIが「身体」を持ち、物理世界と相互作用することで獲得される知能は、社会的にも大きなパラダイムシフトをもたらすと考えられます。
しかし、投資家や実業家、あるいは自社の生産現場を指揮する技術責任者の皆様が最も関心を寄せるのは、技術の先進性そのものではなく、「それが今、どのレベルで実際の事業や現場の生産性に貢献できるのか」という実現性です。
実環境への導入にあたっては、実験室レベルのデモ映像とは異なり、極めて厳しい条件が求められます。特に産業の視点では、以下のような条件が重視されます。
- 環境適応性: ロボットに合わせて既存の工場や施設の改修に多額の投資をすることなく、現行のレイアウトのまま導入できること
- タスク精度と再現性: ロボットにとって未知の現象(部品のわずかなズレや光の乱反射など)が発生しても、作業を破綻させずに遂行できること
- 総保有コスト(TCO)とROI: 稼働率、メンテナンス頻度、導入コストのバランスが人間や従来の機械と同等以上に成り立つこと
これらを踏まえ、2026年時点の世界市場においてPhysical AI/ヒューマノイドロボットの実装が特に急速に進んでいる3つの実用ドメインについて、先進企業による具体的な実証事例とともに客観的に紐解きます。
製造・物流領域における「非定型作業」の自動化
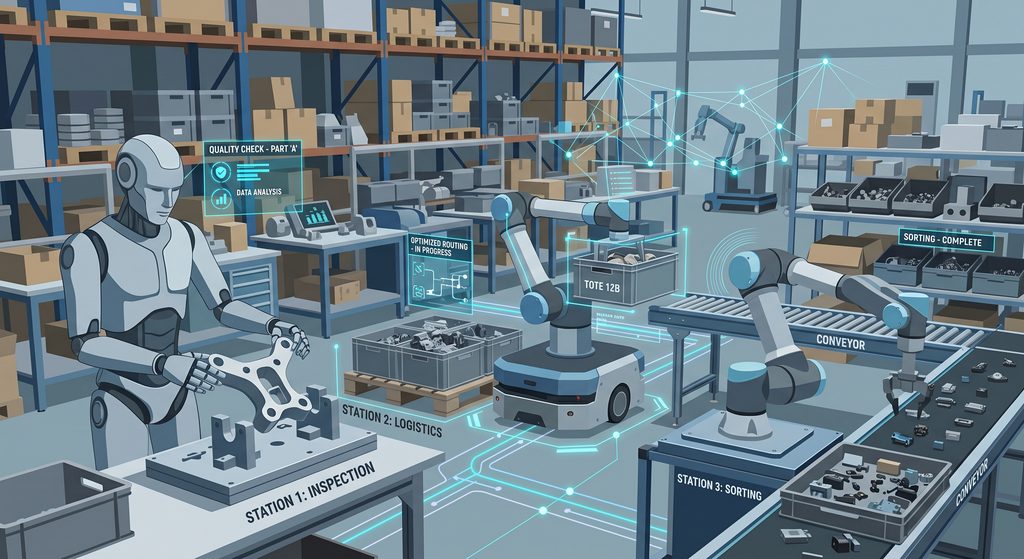
従来の産業用ロボットは、位置や姿勢がミリ単位で固定された「定型作業」において極めて高い精度とスピードを発揮してきました。しかし、物流倉庫での多種多様な箱のハンドリングや、製造ラインにおける複雑な配線・パーツの組み付けといった非定型作業には対応が困難でした。
Physical AIは、VLAや強化学習を活用することで、この非定型作業の壁を突破し始めています。現時点で知られている実証試験の事例を紹介します。
- 自動車製造ラインでの試行(BMW × Figure AI)
BMWグループは、米国サウスカロライナ州のスパルタンバーグ工場において、Figure AI社の人型ロボット「Figure 02」の実証テストを実施しました。ロボットは、プレス加工されたシートメタル部品を持ち上げ、車体組み立て用の特定の治具へミリ単位の精度で正確に挿入するタスクを完了しています。人間にとっても姿勢的に負担の大きい作業を、高度な触覚と視覚フィードバックを用いて自動化する可能性を示しました。 - 物流拠点でのトート(コンテナ)移動(Amazon × Agility Robotics)
Amazonは、Agility Robotics社が開発した二足歩行ロボット「Digit」を実オペレーション施設でテストしています。Digitの初期の適用タスクは、商品ピック後の空になったトート(専用コンテナ)の回収・移動という極めて定型的かつ繰り返し発生する負荷作業です。人間の作業動線や棚の高さに合わせた形状設計により、既存の物流システムを変更することなく組み込める点が検証されています。 - 車体製造における部品供給テスト(Mercedes-Benz × Apptronik)
メルセデス・ベンツは、Apptronik社が開発した汎用人型ロボット「Apollo」の導入実証を行っています。製造ラインへの部品運搬や組立作業補助において、人間の作業者に混じって安全かつ柔軟に可搬作業を行えるかが検証対象となっています。
現時点では人間が行っていた仕掛品の移動を代わりに実施するという、少なくとも人間の作業者にとっては比較的単純なタスクがメインの試験対象となっていますが、いずれより複雑な作業でも実証が行われることが予想されます。
協働ロボットと移動ロボットを組み合わせたモバイルマニピュレータは近年になって工場への導入事例が増えていることが知られています。その進化の先にあるものとして、Physical AIを搭載したヒューマノイドの導入が加速する可能性は非常に高いでしょう。
インフラ・危険環境における保守メンテナンス
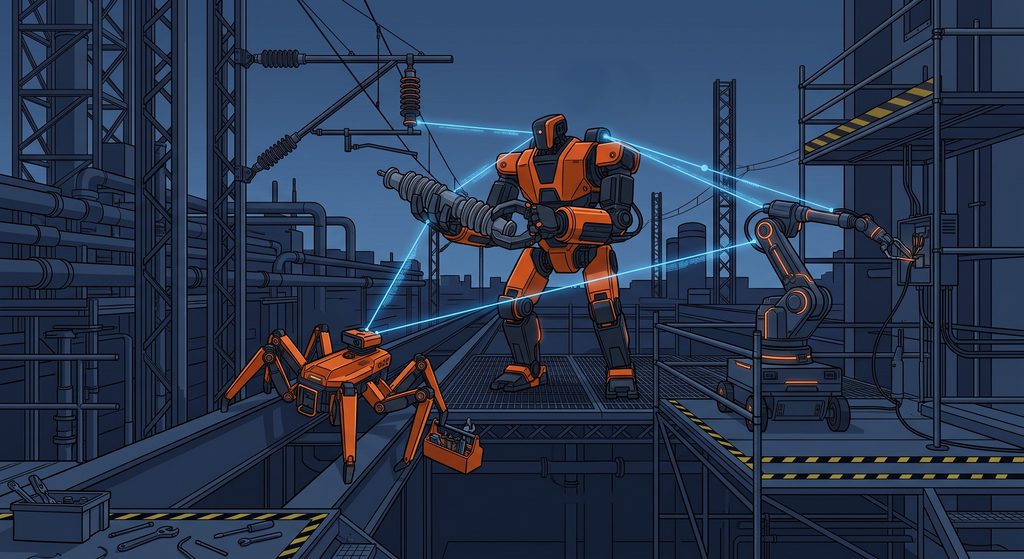
高所、高電圧領域、プラントの危険地帯、あるいは災害直後の現場など、人間が立ち入るにはリスクが高いものの、「人間の手先のような細かな操作」や「柔軟な状況判断」が必要とされる領域です。ここでは、完全自動制御だけでなく、人間による遠隔操作とAIによる動作補正を組み合わせたアプローチが先行しています。
- 鉄道インフラ整備の高度化(JR西日本 × 人機一体 × 日本信号)
JR西日本は、人機一体社および日本信号社と共同で、鉄道設備メンテナンス用の「多機能鉄道重機(人型重機)」を開発し、実際の線路メンテナンス現場での実用化を進めています。オペレーターは高所作業車のコクピットから操作を行いますが、ロボットアームが受けた重量や反動が操作元に直感的に伝わる「力覚フィードバック(バイラテラル制御)」を搭載しています。高所での架線塗装や支障木の伐採作業など、感電や落下の危険を伴う作業の無人化に大きく貢献しています。 - プラント・危険領域の点検作業
化学プラントや発電所における配管の点検、メーター読み取り、バルブの開閉操作などにおいても、足場の悪い空間を自律歩行し、搭載された多種多様なセンサーで異常を検知・操作する多足型ロボットの検証が急速に増えています。
人間中心の空間(Human-Centric Spaces)への適合と経済合理性
投資家や事業開発担当者がヒューマノイドという形状に抱く最大の疑問は、「なぜ車輪やアームだけの専用機では駄目なのか?」という点です。その答えは「既存インフラの活用による経済合理性」にあります1。
工場、オフィス、店舗、病院、住宅といったあらゆる空間は、基本的に「人間の体格・稼働域(階段のステップ、ドアノブの高さ、作業台の奥行き、通路幅)」に合わせて構築されています。
- 設備改修コストの削減
従来の工場自動化(FA)や自律走行搬送ロボット(AGV/AMR)の導入には、専用のガイドレール設置、段差の解消、通路の拡張、作業台の低床化など、莫大な空間改修費用が発生します。一方、人間と同等の稼働性能を持つヒューマノイドであれば、人間用に設計された既存の建屋や設備を一切改造することなく、明日からそのまま投入することが可能です。 - 多目的性によるROIの最大化
単一機能の専用機器は、生産品目の変更やレイアウト変更が起きた際に「無用の長物」となるリスクを抱えます。これに対し、ソフトウェアのアップデートによって「朝は荷下ろし、昼は部品の組み立て、夜は清掃」といった複数タスクに対応できる汎用型ロボットは、アセットとしての稼働率を高め、結果としてROI(投資対効果)を劇的に向上させる潜在能力を持っています。
結論:市場の期待値に対する、現在の技術水準の客観的評価
先進企業の実証事例が示す通り、Physical AIはSFの世界から飛び出し、確実に特定のドメインにおいて実用化のフェーズに入りつつあります。しかし、投資家や実務家の皆様に過度な期待を与える「ハイプサイクル」に対しては、冷静な現状把握が必要です。
現在の技術水準を客観的に評価すると、以下のようになります。
- 達成されているレベル(現在地)
特定ドメインに限定された「半自律・タスク特化型」の動作。事前にシミュレーションされた一定の揺らぎ(物体の位置ずれや形状差)が存在する環境下において、一定の成功率で作業を遂行する段階。 - 未だ到達していないレベル(今後の課題)
「完全に未知の環境」に置かれた際に、人間のようにノーヒントで状況を察知し、あらゆる道具を直感的に使いこなす「完全汎用自律動作(AGI on Hardware)」。
現在のPhysical AIは、「何でもできる万能ロボット」ではなく、「高度に専門化された労働力としてのロボットを、柔軟かつ迅速に現場へ配置する可能性を秘めた技術」として評価するのが最も現実的であり、ビジネス的にも妥当と言えます。
では、この「現在地」から「完全な社会実装」へと至るプロセスにおいて、どのような技術的・構造的な壁が存在しているのでしょうか。最終回となる第3回では、物理世界の複雑さがもたらす「Sim-to-Realの壁」や安全性の懸念といった「影(課題)」に正面から向き合い、研究者・技術者がそれをどう克服しようとしているのかを示します。
- この疑問と答えのセットはSF作品などにも登場する古典的なものです。代表例として、1920年のカレル・チャペックによる戯曲「R.U.R」があります。「ロボット」という言葉はこの戯曲が初出です。 ↩︎